Нагрузка на передний мост, Н


Составляем уравнение моментов и определяем положение коника

 (на чертеже
 ).
Определение теоретической зависимости между углами поворота наружного и внутреннего управляемых колес, при которой исключено боковое скольжение колес.

Рисунок 1 – Расчетная схема рулевой трапеции
 .
Задаемся  от 0 до 40º с шагом 5º и определяем


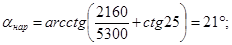


Строим график зависимости от
Определение параметров рулевой трапеции
Координаты точки пересечения осей рычагов

k1 = 0,7…1,0.

Начальный угол


Длина поперечной рулевой тяни

k2 = 0,12…0,16.

Определение зависимости между углами поворота внутреннего и наружного колес, соединенных проектируемой рулевой трапецией

где m – длина рычага


Повороты колес

Задаемся  и определяем


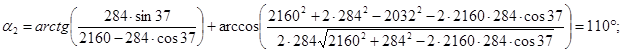

Так как отличие , рассчитанного в пункте 2.1, от , рассчитанного выше, не составляет 3º, значит рулевая трапеция рассчитана верно.
Задаемся от 0 до 40º с шагом 5º и определяем :


Строим график зависимости от в той же системе координат
Определение натяжения несущего троса в режиме дополнительных нагрузок
Режим гололеда с ветром
Для определения натяжения несущего троса в режиме гололеда с ветром решим уравнение состояния.
;
А1 = 30,612;
= 20,95
qг – результирующая нагрузка действующая на несущий трос в режиме гололеда с ветром, 4,07 даН/м;
lэкв – эквивалентная длина пролета, равная 52,212 м;
tг − температура образования гололеда, равная -5 0С.
Решая уравнение:
получим: Tг=1623 даН
При ветре максимальной интенсивности
Для опр ...
Обеспечение внутритактной синхронизации операций
Организация ремонта платформ на потоке характеризуется особенной сложностью, которая связана со значительными колебаниями трудоемкости работ при ремонте. Нарушение внутритактной синхронизации операций происходит потому, что трудоемкость ремонта конкретной платформы на определенной позиции поточной линии может значительно отличаться от нормативной. Фактическая трудоемкость ремонта платформ, которые поступают в ремонт, может отличаться от нормати ...
Гирокомпас SR-180 MK1
Гирокомпас выполнен в виде компактного моноблока. Все электронные компоненты представляют собой вставные модули. Цифровая информация о курсе получается как абсолютное значение 12-битовой кодировки. В качестве гироблока в этой системе применен чувствительный элемент (гиросфера) гирокомпаса "Navigat X".
Модель SR-180 MK1 имеет блок управления с информационным дисплеем. Для работы в тяжелых морских условиях рекомендуется использовать мо ...